VECTIS X | Fusion M2
VECTIS X Fusion M2 – UAV-Plattform für Systemintegration
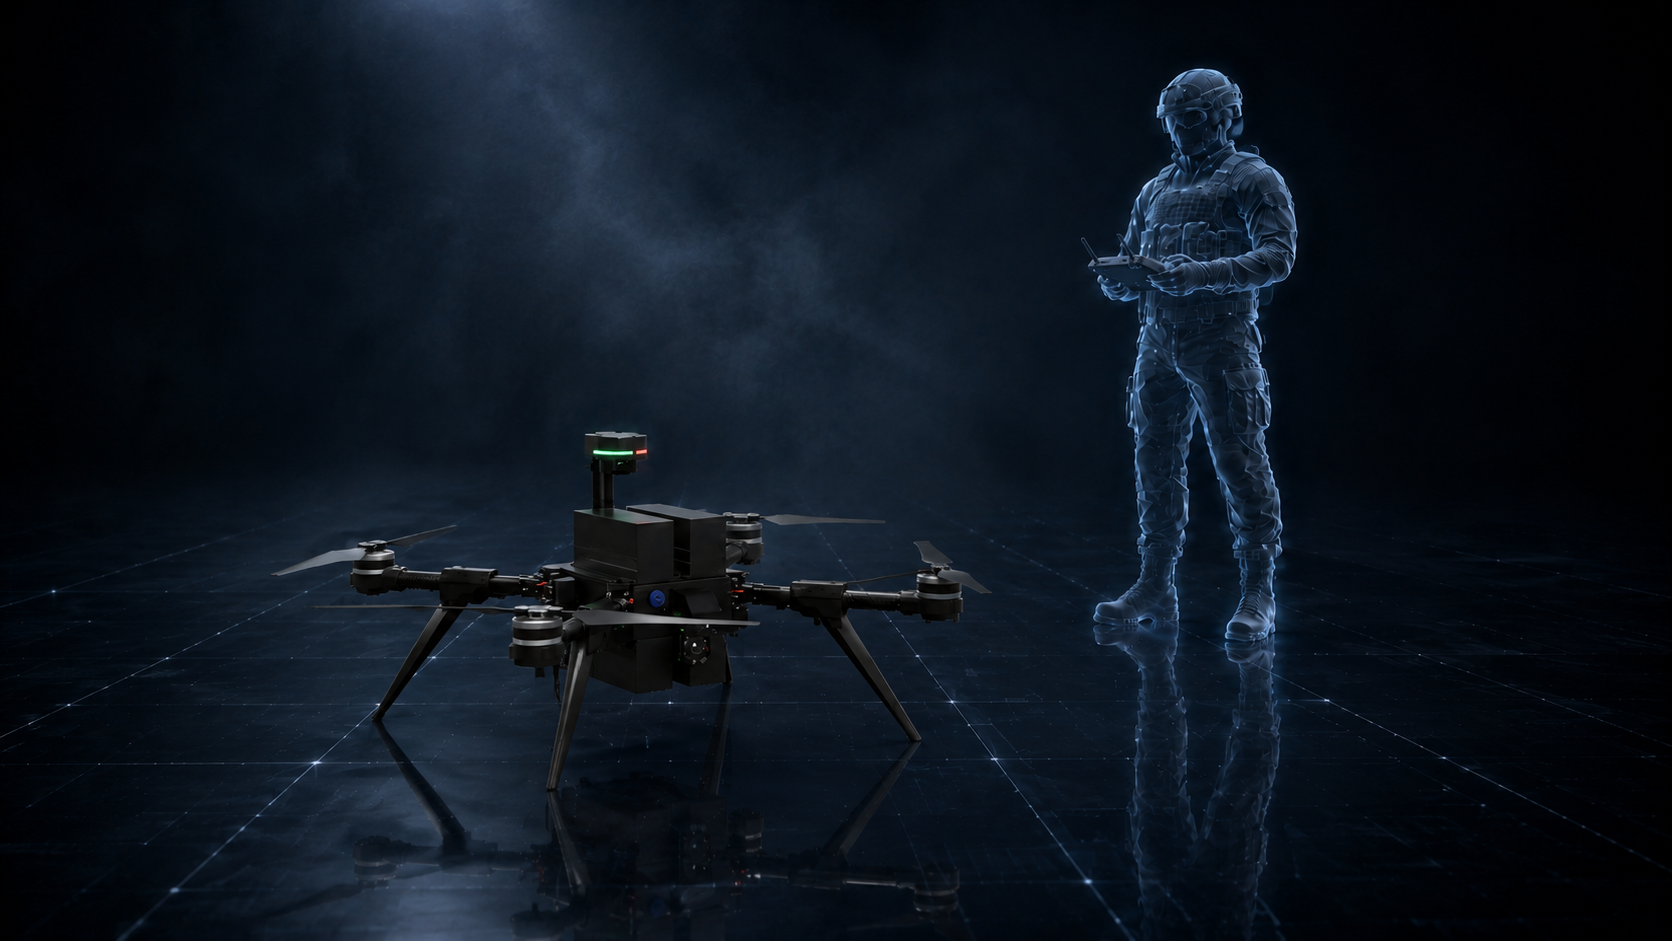
VECTIS X Fusion M2 kombiniert Dual-Deck und vier nutzbare Rails für die Integration mehrerer Missionsmodule. Sensorik, Kommunikation und Missionsverarbeitung können innerhalb der Einbau-, Massen-, Energie- und Schwerpunktgrenzen gemeinsam konfiguriert werden. X Fusion beschreibt den Integrationsaufbau und bedeutet nicht automatisch einen koaxialen Oktokopter. Nutzbare Einbauräume und Leistungsdaten auf Anfrage.
Plattform | Fusion-System
Für UAV-Projekte mit mehreren Systemebenen
Die Dual-Deck-Struktur mit vier nutzbaren Rails bietet getrennte Einbaupositionen für mehrere Missionsmodule. Nutzlast, Sensorik, Kommunikation, Datenverarbeitung und Energieversorgung werden als gemeinsame Systemkonfiguration ausgelegt.
Recon- und Relay-Funktionen sowie IP-Datenlink, Mesh/MANET und C2-Anbindung können auch bei anderen VECTIS-Konfigurationen vorgesehen werden. X Fusion unterscheidet sich durch den Integrationsaufbau; der konkrete Funktionsumfang hängt von den gewählten Modulen und Systemreserven ab.
Fusion-Plattform
Systemträger für Projekte, bei denen mehrere Nutzlast-, Sensor-, Kommunikations- und Integrationsfunktionen kombiniert werden.
Recon & Sensorik
Integration geeigneter Sensorik für Aufklärung, Lagebildgewinnung, Beobachtung und missionsspezifische Informationsgewinnung.
Relay & Datenlink
Konfigurationsabhängige Nutzung als Kommunikations-, Relay- oder Netzwerkkomponente innerhalb komplexer Einsatzprofile.
Systemintegration
Einbindung von Plattform, Nutzlast, Missionsdaten, Ground Control und externen Systemumgebungen.
Systemarchitektur | Integration
Eine Plattform für kombinierte Missionsfunktionen
Als Plattform für kombinierte Missionsfunktionen führt VECTIS X Fusion M2 mehrere missionsrelevante Funktionen in einer projektspezifisch ausgelegten UAV-Systemarchitektur zusammen.
Je nach Anforderung können Nutzlast, Sensorik, Datenlink, Videostreaming, Steuerung, Missionsdaten und externe Schnittstellen gemeinsam betrachtet und aufeinander abgestimmt werden. Dadurch entsteht keine isolierte Drohne, sondern eine integrierte UAV-Systemlösung mit klarer Systemarchitektur und projektbezogener Integration.
Besonders relevant ist dieser Fusion-Ansatz für Anwendungen, bei denen Aufklärung, Kommunikation, Datenbereitstellung oder Spezialpayloads nicht getrennt, sondern als zusammenhängende Systemfunktion genutzt werden sollen.
Modulare Plattform
Grundlage für projektspezifische UAV-Konfigurationen mit unterschiedlichen Nutzlast- und Integrationsanforderungen.
IP-basierte Architektur
Einbindung von Datenkommunikation, Videostreaming und Systemzugriff über geeignete IP-basierte Datenpfade.
Ground Control
Missionsangepasste Bedienlogik und Ground-Control-Anbindung abhängig von Einsatzprofil und Kundenanforderung.
C2-Anbindung
Konfigurationsabhängige Einbindung in übergeordnete Kontroll-, Führungs- oder Missionssysteme.
Nutzlast | Sensorik & Spezialintegration
Nutzlastintegration für anspruchsvolle Missionsprofile
VECTIS X Fusion M2 ist für Projekte vorgesehen, bei denen Nutzlasten nicht nur mechanisch getragen, sondern systemisch in das UAV eingebunden werden müssen. Dazu können Sensorik, Kameras, Kommunikationsmodule, Spezialpayloads oder kundenspezifische Integrationslösungen gehören.
Je nach Projekt können EO-/IR-Sensorik, Zoomkameras, zusätzliche Rechenmodule, Relay-Komponenten, Datenmodule oder missionsspezifische Payloads in die Systemarchitektur eingebunden werden.
Die genaue Nutzlastkonfiguration wird abhängig von Gewicht, Schwerpunkt, Energiebedarf, Datenanbindung, Schnittstellen, Spezialintegration und Einsatzprofil bewertet. Dadurch bleibt die Plattform flexibel für unterschiedliche professionelle Integrationsaufgaben.
EO/IR & Zoom
Integration geeigneter EO-/IR- und Zoom-Kamerasysteme für Beobachtung, Aufklärung, Lagebildgewinnung und missionsspezifische Informationsbereitstellung.
Spezialpayloads
Aufnahme und Integration projektspezifischer Nutzlasten, Module oder technischer Komponenten abhängig vom Einsatzprofil.
Onboard-Systeme
Konfigurationsabhängige Einbindung zusätzlicher Rechen-, Daten- oder Schnittstellenmodule innerhalb der UAV-Architektur.
Projektbewertung
Technische Prüfung von Nutzlast, Schwerpunkt, Strombedarf, Datenanbindung und mechanischer Integration vor der Auslegung.
Kommunikation | Datenlink & Systemanbindung
IP-basierte Datenpfade für komplexe UAV-Systeme
Für komplexe UAV-Projekte ist die Datenarchitektur häufig ebenso wichtig wie die Flugplattform selbst. VECTIS X Fusion M2 kann abhängig von Projekt und Konfiguration mit geeigneten Datenlink-, Video- und Kommunikationslösungen kombiniert werden.
Steuerung, Telemetrie, Videostreaming, Nutzlastdaten und externe Systemzugriffe können über geeignete IP-basierte Kommunikationswege strukturiert eingebunden werden. Dadurch eignet sich die Plattform für Integrationen, bei denen Daten nicht nur lokal angezeigt, sondern in weitere Missions- oder Kontrollsysteme überführt werden müssen.
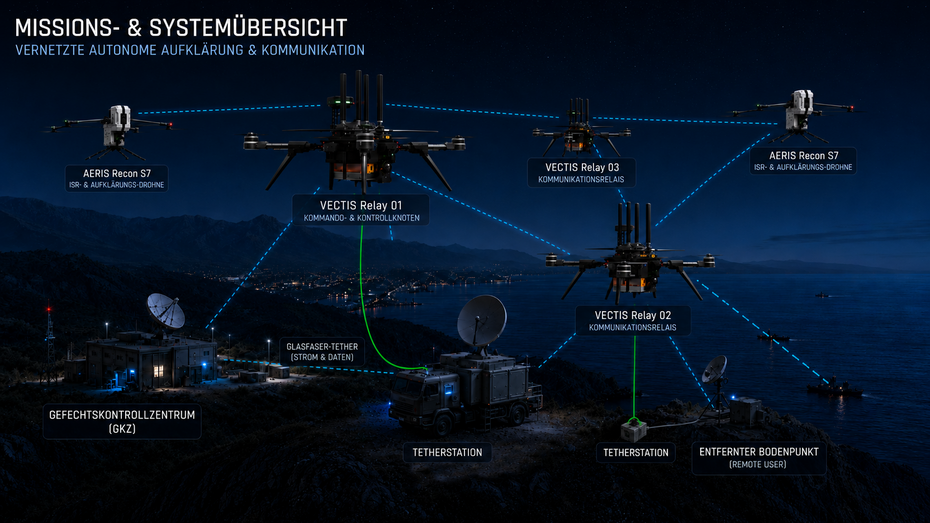
Je nach Einsatzprofil können meshfähige Funkdatenlinks, Relay-Funktionen, Tether-Datenpfade oder kundenspezifische Netzwerkverbindungen berücksichtigt werden.
Datenlink
Projektspezifische Auswahl und Integration geeigneter Funk-, Netzwerk- oder Tether-Datenpfade.
Videostreaming
Einbindung von Video- und Nutzlastdaten für Ground Control, Lagebildanzeige oder weitere Systemverarbeitung.
Relay-Funktion
Konfigurationsabhängige Nutzung als fliegende Kommunikations- oder Netzwerkerweiterung innerhalb komplexer Missionsprofile.
C2 / Mission
Mögliche Einbindung in übergeordnete Kontroll-, Führungs-, Lagebild- oder Missionssysteme nach Projektanforderung.
Konfiguration | Plattform & Integration
Projektspezifische Auslegung statt Standardkonfiguration
VECTIS X Fusion M2 wird nicht als starre Standardkonfiguration verstanden, sondern als Plattform für anspruchsvolle UAV-Systemlösungen. Die projektspezifische Auslegung der Konfiguration hängt von Nutzlast, Einsatzdauer, Energiebedarf, Datenlink, Integrationsumgebung und Bedienkonzept ab.
Dadurch kann Vectorbirds Plattform und Integration an unterschiedliche professionelle Einsatzprofile anpassen – von kombinierten Sensor- und Kommunikationsaufgaben bis hin zu kundenspezifischen Spezialintegrationen.
Technische Angaben, Leistungsdaten und Schnittstellen werden projektbezogen abgestimmt und auf Anfrage bereitgestellt.
Technische Daten | Projektabhängige Auslegung
Technische Konfiguration auf Anfrage
Die technischen Daten und die technische Konfiguration von VECTIS X Fusion M2 hängen von der jeweiligen projektabhängigen Auslegung ab. Relevante Faktoren sind unter anderem Nutzlast, Sensorik, Energieversorgung, Datenlink, Betriebsart, Einsatzdauer und Integrationsanforderungen.
Für konkrete Projekte stellt Vectorbirds belastbare technische Informationen, Konfigurationsdaten und Integrationsoptionen direkt auf Anfrage bereit.
Anwendungen | VECTIS X Fusion M2
Passende Anwendungen für VECTIS X Fusion M2
VECTIS X Fusion M2 ist auf kombinierte Missionsprofile ausgelegt, bei denen Recon-Fähigkeit, Relay-Funktion, Tether-Betrieb und kundenspezifische Nutzlastintegration zusammengeführt werden können. Die Fusion-Konfiguration nutzt eine Dual-Deck-Architektur mit vier nutzbaren Rails und eignet sich dadurch für flexible Systemauslegungen.
Taktische UAV-Aufklärung
Für Recon-Missionen kann VECTIS X Fusion M2 mit geeigneter EO-/IR-Nutzlast eingesetzt werden und gleichzeitig zusätzliche Systemfunktionen oder Energieoptionen aufnehmen.
- EO-/IR-Aufklärung
- mobile ISR
- Recon-Konfiguration
UAV-Relay
Durch die Kombination aus Recon- und Relay-Fähigkeit kann VECTIS X Fusion M2 als erhöhter Kommunikationsknoten genutzt werden und gleichzeitig Lagebilderfassung unterstützen.
- Recon plus Relay
- Kommunikationsknoten
- IP-Datenlink
Tethered UAV / mobile Plattform
Je nach Konfiguration kann VECTIS X Fusion M2 im Akku- oder Tether-Betrieb eingesetzt und in mobile oder abgesetzte Plattformarchitekturen eingebunden werden.
- Tether-Betrieb
- mobile Plattform
- verlegbare Architektur
Nutzlastintegration
Die Dual-Deck-Architektur mit vier nutzbaren Rails ermöglicht projektspezifische Kombinationen aus Akkus, Relay-Hardware, TVM/Tether Vehicle Module oder Spezialnutzlasten.
- vier nutzbare Rails
- Spezialpayloads
- Systemintegration
Datenblatt
Öffentliches Datenblatt öffnen (PDF)
Stand Oktober 2026
Projektanfrage | VECTIS X Fusion M2
VECTIS X Fusion M2 für Ihr Projekt auslegen
Sie benötigen eine UAV-Plattform für komplexe Nutzlast-, Sensor-, Kommunikations- oder Systemintegrationen?
Im Rahmen der Projektanfrage bewertet Vectorbirds Anforderungen an Nutzlast, Schnittstellen, Datenübertragung, Bedienkonzept, Systemumgebung und Einsatzprofil und legt VECTIS X Fusion M2 als passende technische Konfiguration für Ihr Projekt aus.