UAV-Systeme | VECTIS R
VECTIS R – koaxiale Oktokopter-Plattform für schwere Nutzlasten
VECTIS R erweitert die VECTIS-M2-Systemarchitektur um eine koaxiale Oktokopter-Ausführung für schwere Sensor-, Relay- und Missionsnutzlasten.
VECTIS R ist als Drohne mit hoher Nutzlast für Anwendungen ausgelegt, bei denen größere Sensorik, Relay-Hardware oder kundenspezifische Missionskomponenten integriert werden müssen. Die Plattform basiert auf der VECTIS-/Kite-75-Architektur und nutzt vier Ausleger mit je einem oberen und einem unteren Motor.
Diese koaxiale Oktokopter-Plattform erhöht die Antriebsredundanz und schafft zusätzliche Nutzlastreserve für anspruchsvolle EO-/IR-, Funk-, Datenlink- und Missionskonfigurationen. Je nach Einsatzprofil können größere Kamerapayloads, Kommunikationshardware, Mission-Computer, Datenlink-Komponenten oder kundenspezifische Nutzlasten integriert werden.
Tetherbetrieb ist konfigurationsabhängig möglich. Aufgrund der unteren Propeller sowie der abweichenden Fahrwerks- und Landegeometrie ist VECTIS R jedoch nicht als Standardkonfiguration für die bestehende TELEVATOR-/Landering-Architektur vorgesehen.
Systemvarianten | Recon & Relay
VECTIS R Konfigurationen
VECTIS R wird für missionsspezifische Nutzlasten ausgelegt. Die Systemarchitektur kann für schwere Sensorik, taktische Kommunikationsrelais oder kundenspezifische Missionshardware konfiguriert werden.
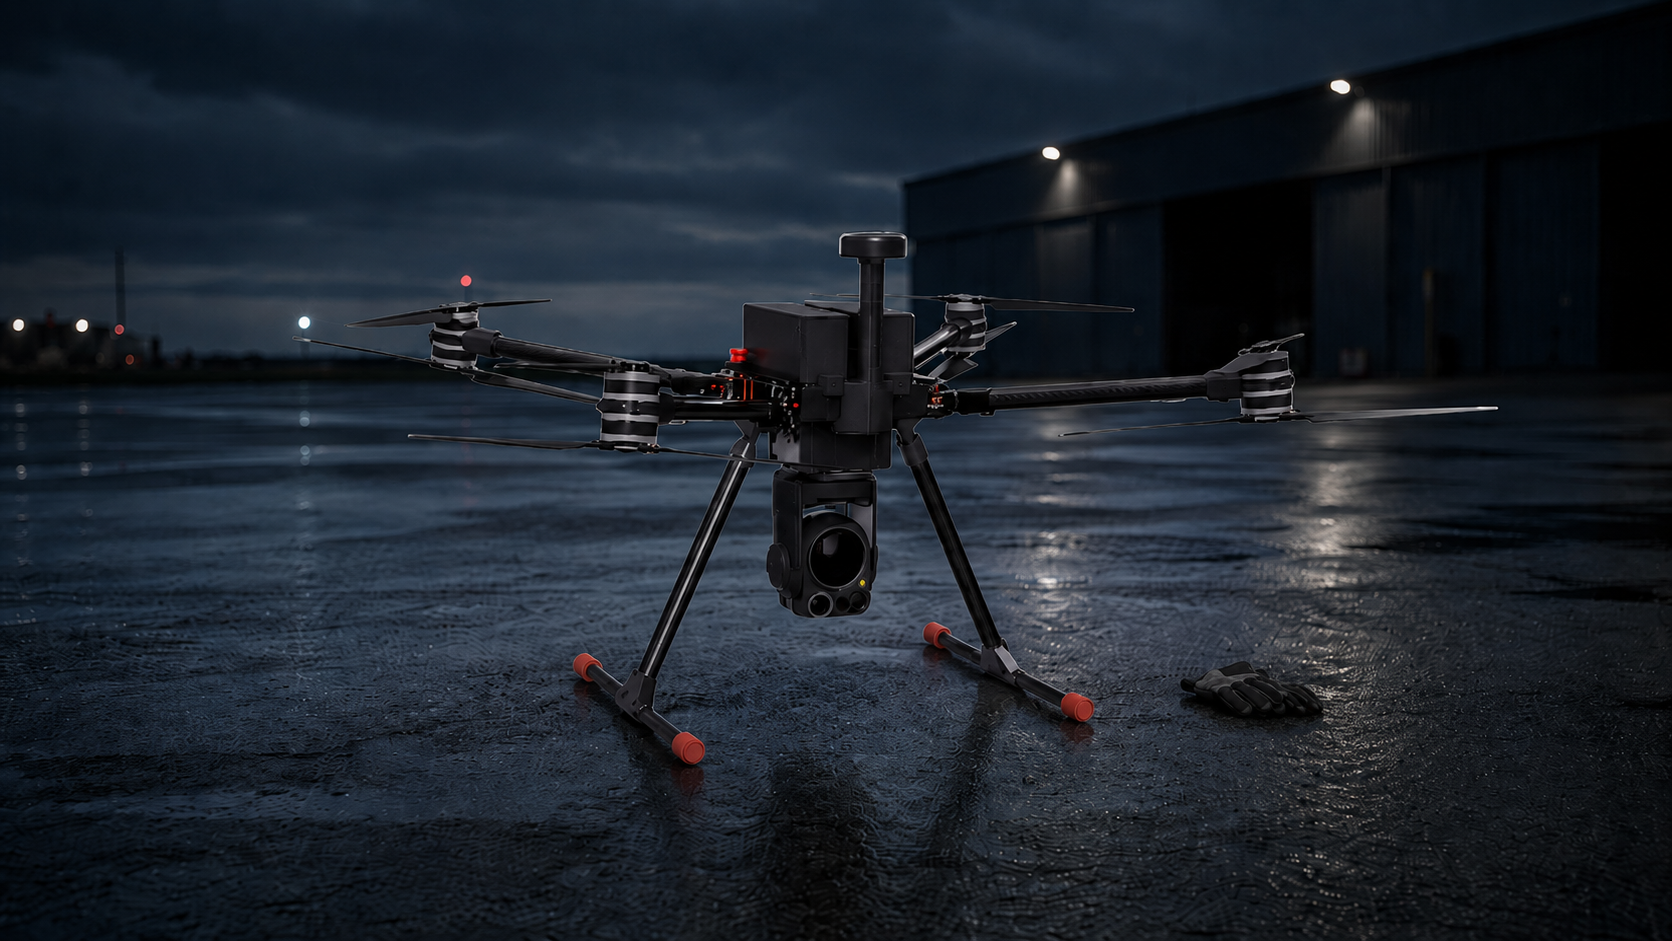
Recon-Konfiguration
VECTIS R Recon M2
VECTIS R Recon M2 ist als Aufklärungsdrohne mit hoher Nutzlastreserve für unterseitig montierte EO-/IR- und EO-/IR-/MWIR-Payloads ausgelegt. Das hochfahrbare Fahrwerk unterstützt eine weitgehend freie Rundumsicht der Kameranutzlast und eignet sich besonders für taktische ISR-, Beobachtungs- und Aufklärungsaufgaben.
Sensorpayload, Missionscomputer, Datenlink und Energieversorgung werden gemeinsam ausgelegt. Nutzlastgrenzen und Sensordaten der konkreten Ausführung auf Anfrage.
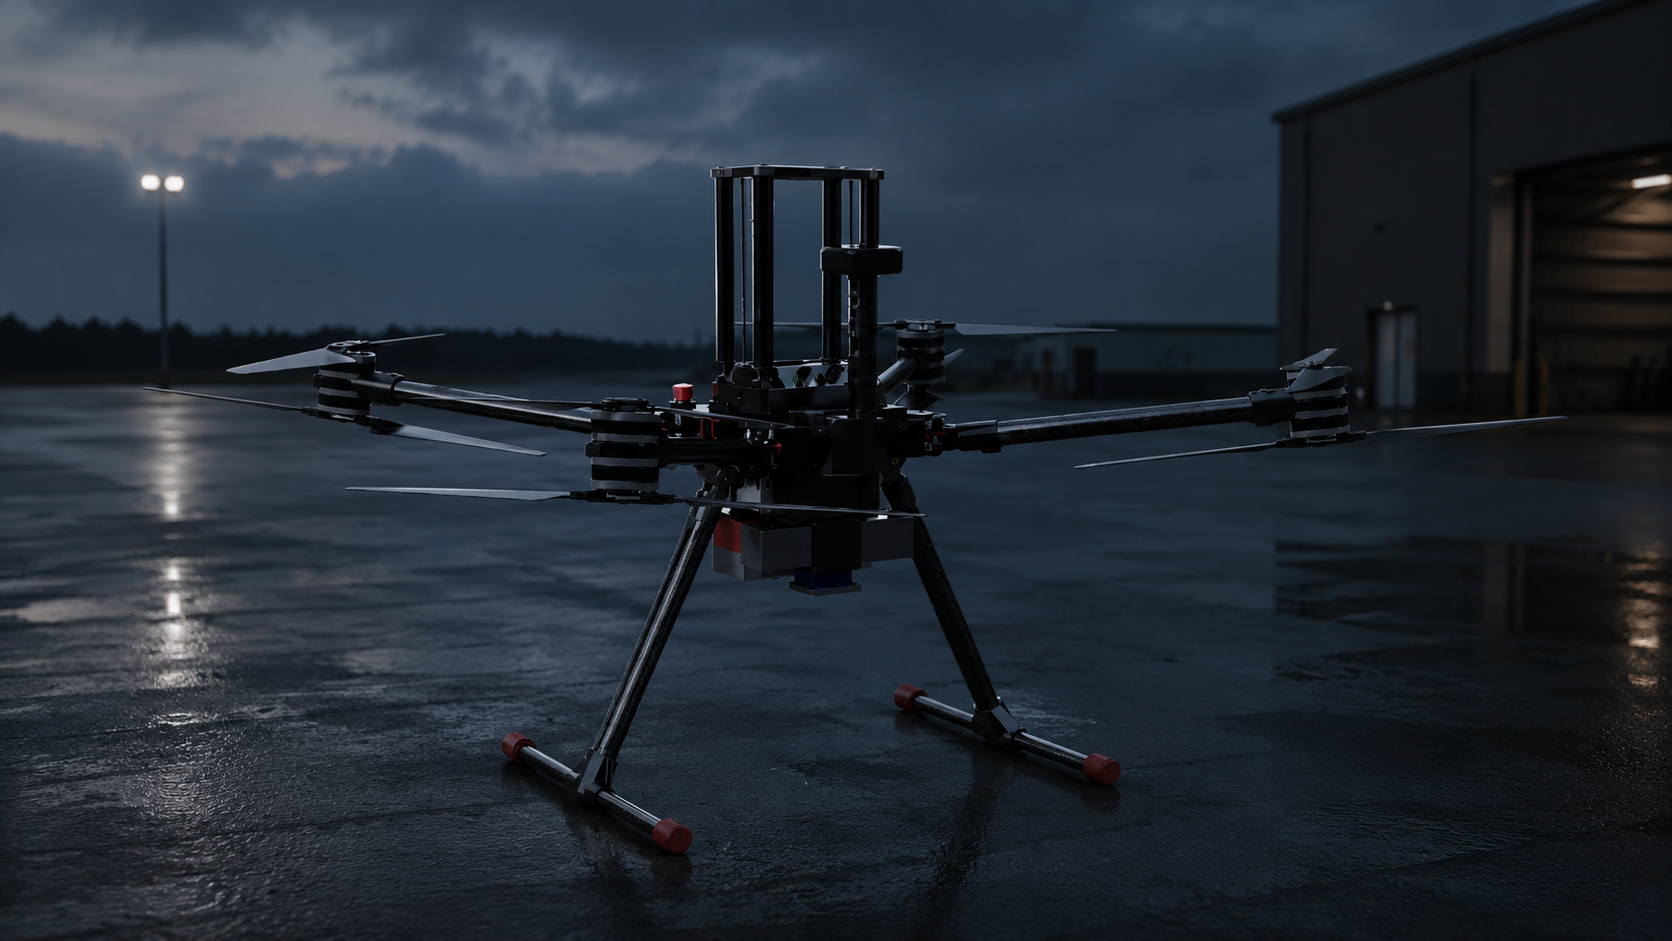
Relay-Konfiguration
VECTIS R Relay M2
VECTIS R Relay M2 ist als Relay-UAV für Funk- und Datenlink-Hardware mit erhöhter Nutzlastreserve ausgelegt. Die koaxiale Oktokopter-Konfiguration schafft zusätzliche Reserven für Kommunikationsmodule, Antennen, Mission-Computer und projektspezifische Systemkomponenten.
Optional kann eine kompakte, abnehmbare EO-/IR-Lagebildkamera mit Quickverschluss ergänzt werden. Der Hauptzweck bleibt jedoch der Betrieb als UAV-Kommunikationsrelais und taktische Datenlink-Plattform.
Systemlogistik | Transport & Handhabung
Transport, Klappmechanik und kompakte Verstaubarkeit
VECTIS R ist als kompakt transportierbare Drohne für mobile und fahrzeugnahe Einsatzprofile ausgelegt. Die faltbare Armgeometrie ermöglicht eine platzsparende Verstaubarkeit, sodass sich der Copter für Lagerung, Fahrzeugtransport und Einsatzvorbereitung deutlich kompakter zusammenlegen lässt.
Transport- und Systemhöhe hängen von Fahrwerk, Antennen, Propellerstellung, Payloadaufnahme und Nutzlast ab. Maße der konkreten Ausführung auf Anfrage.
Gerade bei Recon-Konfigurationen ist die unterseitige Payload maßgeblich für Bodenfreiheit, Fahrwerksauslegung und Systemhöhe im Betrieb. Das Landegestell kann bei Bedarf verlängert werden, um größere EO-/IR- oder EO-/IR-/MWIR-Payloads aufzunehmen und eine geeignete Freigängigkeit der Sensorik zu ermöglichen.
Dadurch verbindet VECTIS R hohe Nutzlastreserve mit einer kompakten Transportgeometrie. Der Vorteil liegt nicht nur in reduzierten Abmessungen, sondern auch in einer erleichterten Handhabung beim Ein- und Ausladen, bei der Zwischenlagerung und bei der Vorbereitung für den Einsatz.
Technische Einordnung | VECTIS R
Architektur und konfigurationsabhängige Daten
VECTIS R verwendet vier Arme mit acht koaxialen Antrieben. Die Recon-Ausführung priorisiert EO/IR-Sensorik, die Relay-Ausführung Kommunikationsnutzlast. Zusätzliche Sensor-, Kommunikations- und Missionsmodule werden innerhalb der verfügbaren Systemreserven integriert. Abmessungen, Leermasse, MTOW, Propeller, Nutzlast und Flugzeit werden für die konkrete Konfiguration festgelegt; Angaben auf Anfrage.
| Plattform | Vier Arme, acht koaxiale Antriebe |
|---|---|
| Missionsrolle | Recon: EO/IR-Sensorik; Relay: Kommunikation und Antennen |
| Geometrie und Transportmaße | Payload-, Fahrwerks- und konfigurationsabhängig; auf Anfrage |
| Leergewicht, MTOW und Nutzlast | Für die konkrete Ausführung auf Anfrage |
| Antrieb, Propeller und Flugzeit | Für das konkrete Energie- und Missionsprofil auf Anfrage |
| Missionsverarbeitung | Optionale Onboard-Verarbeitung, IP-Streaming, Aufzeichnung und Containerfunktionen; konfigurationsabhängig |
Payloads | Sensorik & Missionsdaten
Nutzlasten, Sensorik und Mission-Computer
VECTIS R ist für Missionskonfigurationen vorgesehen, bei denen größere Nutzlastreserven für Sensorik, Funktechnik oder Datenverarbeitung benötigt werden. Die Plattform kann je nach Einsatzprofil für Recon-, Relay- oder kundenspezifische Nutzlasten konfiguriert werden.
Recon-Nutzlasten
Für Aufklärungs- und ISR-Anwendungen werden unterseitige EO-/IR- oder weitere Sensorpayloads projektspezifisch ausgewählt. Nutzlastmasse, optischer und digitaler Zoom sowie native Detektorauflösungen werden für die konkrete Konfiguration getrennt angegeben; Werte auf Anfrage.
Das hochfahrbare Fahrwerk ist insbesondere bei Recon-Konfigurationen relevant, weil es der unterseitigen Kamerapayload eine weitgehend freie Rundumsicht ermöglicht. Bei größeren Payloads können Fahrwerkshöhe, Bodenfreiheit und Schwerpunktlage projektspezifisch angepasst werden.
Relay- und Datenlink-Nutzlasten
Für Relay-Anwendungen kann VECTIS R mit Funk-, Datenlink-, Antennen- und Netzwerkkomponenten konfiguriert werden. Besonders relevant sind MANET-/Mesh-Datenlinks, taktische IP-Funknetze, Antennengeometrie, Pufferakku, Halterungen, Verkabelung und die Einbindung in vorhandene Kommunikations- oder C2-Strukturen.
Optional kann eine kompakte, abnehmbare EO-/IR-Lagebildkamera mit Quickverschluss ergänzt werden. Der Hauptzweck einer Relay-Konfiguration bleibt jedoch die Funk-, Datenlink- und Netzwerkfunktion.
Mission-Computer und Datenverarbeitung
Für geeignete Systemkonfigurationen kann eine Mission-Computer-Konfiguration mit projektspezifischem Datenspeicher, Videoverarbeitung, IP-Streaming, Recording und Docker-/Containerfähigkeit integriert werden. Damit lassen sich Video-, Sensor- und Missionsdaten lokal verarbeiten, aufzeichnen und in IP-basierte Systemarchitekturen einbinden.
Tetherbetrieb
Tether-Auslegung und TELEVATOR-Abgrenzung
Tetherbetrieb wird als Gesamtsystem aus Bodenstation, Kabel, Bordmodul, Pufferenergie, UAV und Nutzlast ausgelegt. Nutzbare Flughöhe, Bordleistung und Payload sind gemeinsam und unter Berücksichtigung von Wind und Betriebsreserven festzulegen. Der Standard-Landering des TELEVATOR ist mit VECTIS R nicht kompatibel. Konfiguration und Leistungsdaten auf Anfrage.
VECTIS R Recon – Datenblatt
Öffentliches Datenblatt öffnen (PDF)
Stand Oktober 2026
VECTIS R Relay – Datenblatt
Öffentliches Datenblatt öffnen (PDF)
Stand Oktober 2026
Projektanfrage | VECTIS R
VECTIS R für schwere Nutzlasten konfigurieren
VECTIS R ist für Projekte vorgesehen, bei denen größere Sensorik, Relay-Hardware, Missionscomputer, Antennen, Datenlink-Komponenten oder kundenspezifische Nutzlasten integriert werden müssen. Die konkrete Auslegung hängt von Nutzlast, Schwerpunktlage, Energiebedarf, Flugzeit, Tether-Option und gewünschter Systemintegration ab.
Für eine belastbare Konfiguration prüfen wir Recon-, Relay- oder Spezialnutzlast, Akku- und Energieauslegung, Fahrwerk, Transportgeometrie, Datenlink, Mission-Computer, Bodenstation und Einsatzprofil gemeinsam mit den Projektanforderungen.