UAV-Systeme | VECTIS R Relay M2
VECTIS R Relay M2 – Oktokopter für schwere Relay-Nutzlasten
Koaxiale Oktokopter-Plattform für taktische Relay-, Funk-, Datenlink- und Netzwerkaufgaben mit erhöhter Nutzlastreserve.
VECTIS R Relay M2 ist als taktisches Relay-UAV für Einsatzprofile vorgesehen, bei denen Kommunikationshardware, Funkmodule, Antennen, Datenlink-Komponenten und projektspezifische Systemtechnik mehr Nutzlastreserve benötigen als eine Standard-VECTIS-Relay-Konfiguration.
Die Plattform basiert auf der VECTIS-/Kite-75-Systemarchitektur und nutzt vier Ausleger mit jeweils oberem und unterem Motor. Die koaxiale Auslegung schafft zusätzliche Antriebs- und Nutzlastreserven für Relay-Konfigurationen mit MANET-/Mesh-Funk, IP-basierter Systemanbindung und missionsspezifischer Kommunikationshardware.
Im Mittelpunkt steht die Relay- und Datenlink-Funktion. Optional kann eine kompakte, abnehmbare EO-/IR-Lagebildkamera mit Quickverschluss ergänzt werden, beispielsweise zur Umfeldkontrolle oder zur visuellen Unterstützung der Systempositionierung.
Ein Tetherbetrieb kann projektspezifisch ausgelegt werden. Wegen der unteren Propeller sowie der abweichenden Fahrwerks- und Landegeometrie wird VECTIS R Relay M2 jedoch nicht als Standardkonfiguration für die bestehende TELEVATOR-/Landering-Architektur geführt.
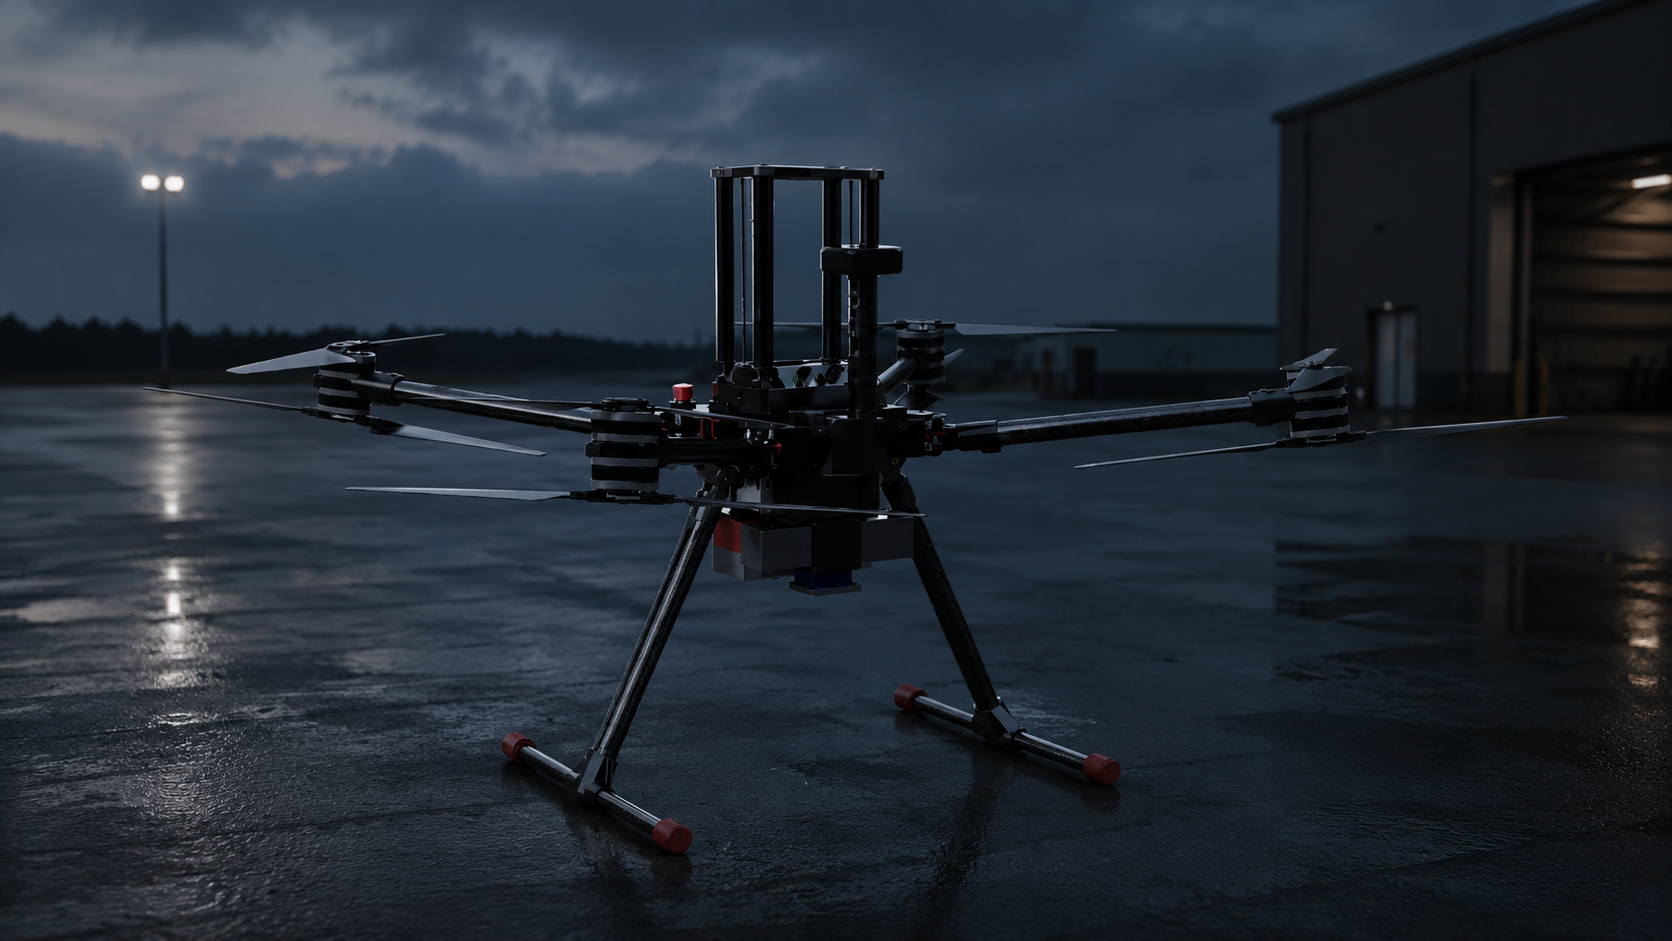
VECTIS R Relay M2 verbindet die VECTIS-M2-Systemarchitektur mit einer koaxialen Oktokopter-Auslegung für schwere Relay-Nutzlasten. Die Plattform ist für Funkmodule, Datenlink-Hardware, Antennen, Mission-Computer und projektspezifische Kommunikationskomponenten vorgesehen.
Der Schwerpunkt liegt auf der Nutzung als fliegender Kommunikationsknoten für taktische Datenlink-, MANET-/Mesh- und IP-Netzwerk-Anwendungen. Optional kann eine kompakte EO-/IR-Lagebildkamera ergänzt werden; der Hauptzweck bleibt jedoch die Relay- und Datenlink-Funktion.
Relay-Konfiguration | Funk, Datenlink & IP-Netzwerk
Relay-Hardware, Datenlink und Netzwerkfunktion
VECTIS R Relay M2 ist für taktische Kommunikations- und Datenlink-Anwendungen vorgesehen, bei denen Funkmodule, Antennen, Netzwerkkomponenten, Mission-Computer und Energieversorgung als fliegende Relay-Plattform zusammengeführt werden müssen.
Die koaxiale Oktokopter-Ausführung schafft Nutzlast- und Integrationsreserve für anspruchsvollere Relay-Setups. Dadurch können mehrere Antennen, IP-fähige Funktechnik, Pufferakku, Verkabelung, Halterungen und projektspezifische Systemintegration gemeinsam bewertet werden.
Relay- und Funknutzlasten
Je nach Projektanforderung kann VECTIS R Relay M2 für MANET-/Mesh-Datenlinks, taktische IP-Funknetze, Video- und Telemetrieübertragung, Reichweitenerweiterung oder erhöhte Kommunikationsknoten konfiguriert werden. Die konkrete Auswahl der Funk- und Datenlink-Hardware hängt von Frequenzbereich, Reichweite, Verschlüsselung, Antennengeometrie und Einbindung in vorhandene C2-/Netzwerkstrukturen ab.
IP-basierte Systemarchitektur
Die Relay-Konfiguration kann in eine IP-basierte Systemarchitektur eingebunden werden. Dadurch lassen sich Video, Telemetrie, Steuerdaten, Netzwerkanbindung und missionsspezifische Datenströme über geeignete Datenlinks und Bodensysteme zusammenführen.
Optionale Lagebildkamera
Optional kann eine kompakte, abnehmbare EO-/IR-Lagebildkamera mit Quickverschluss ergänzt werden. Diese Kamera dient nicht als primäre Recon-Payload, sondern zur Lage- und Systemkontrolle oder zur ergänzenden Beobachtung während des Relay-Betriebs.
Technische Einordnung | VECTIS R
Architektur und konfigurationsabhängige Daten
VECTIS R verwendet vier Arme mit acht koaxialen Antrieben. Die Recon-Ausführung priorisiert EO/IR-Sensorik, die Relay-Ausführung Kommunikationsnutzlast. Zusätzliche Sensor-, Kommunikations- und Missionsmodule werden innerhalb der verfügbaren Systemreserven integriert. Abmessungen, Leermasse, MTOW, Propeller, Nutzlast und Flugzeit werden für die konkrete Konfiguration festgelegt; Angaben auf Anfrage.
| Plattform | Vier Arme, acht koaxiale Antriebe |
|---|---|
| Missionsrolle | Recon: EO/IR-Sensorik; Relay: Kommunikation und Antennen |
| Geometrie und Transportmaße | Payload-, Fahrwerks- und konfigurationsabhängig; auf Anfrage |
| Leergewicht, MTOW und Nutzlast | Für die konkrete Ausführung auf Anfrage |
| Antrieb, Propeller und Flugzeit | Für das konkrete Energie- und Missionsprofil auf Anfrage |
| Missionsverarbeitung | Optionale Onboard-Verarbeitung, IP-Streaming, Aufzeichnung und Containerfunktionen; konfigurationsabhängig |
Tetherbetrieb für Relay-Konfigurationen
Tetherbetrieb wird als Gesamtsystem aus Bodenstation, Kabel, Bordmodul, Pufferenergie, UAV und Nutzlast ausgelegt. Nutzbare Flughöhe, Bordleistung und Payload sind gemeinsam und unter Berücksichtigung von Wind und Betriebsreserven festzulegen. Der Standard-Landering des TELEVATOR ist mit VECTIS R nicht kompatibel. Konfiguration und Leistungsdaten auf Anfrage.
Datenblatt
Öffentliches Datenblatt öffnen (PDF)
Stand Oktober 2026
Projektanfrage | VECTIS R Relay M2
VECTIS R Relay M2 für Relay- und Datenlink-Anwendungen konfigurieren
VECTIS R Relay M2 ist für Projekte vorgesehen, bei denen Funkmodule, Antennen, Datenlink-Hardware, Mission-Computer und projektspezifische Kommunikations- oder Netzwerkkomponenten in eine fliegende Relay-Plattform integriert werden müssen. Die konkrete Auslegung hängt von Nutzlast, Antennengeometrie, Energiebedarf, Akkubetrieb oder Tetherbetrieb, Einsatzhöhe und gewünschter Betriebsdauer ab.
Für eine belastbare Relay-Konfiguration prüfen wir Relay-Hardware, Datenlink-Architektur, Energieversorgung, IP-Anbindung, Bodenstation, Flugzeitreserve, Tetherbetrieb und Integrationsaufwand gemeinsam mit den Projektanforderungen.